Expert
โปรเจกต์ Team 2 Cool Water Mission OTV
OTV นี้ถูกสร้างขึ้นเพื่อนำทางผ่าน challenge course และทำ specific missions ให้สำเร็จโดยใช้ Aruco markers และ eye-in-the-sky navigation
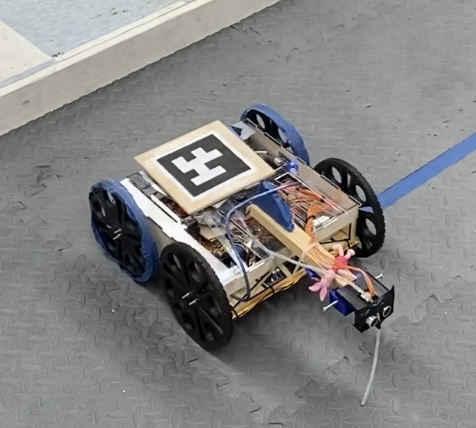
OTV นี้ถูกสร้างขึ้นเพื่อนำทางผ่าน challenge course และทำ specific missions ให้สำเร็จโดยใช้ Aruco markers และ eye-in-the-sky navigation
สำหรับโปรเจกต์นี้ เราได้รับมอบหมายให้สร้าง OTV ที่ทำงานแบบอัตโนมัติ (fully autonomous) เพื่อทำภารกิจที่กำหนดให้สำเร็จ โดยเราได้รับภารกิจเกี่ยวกับน้ำ และเพื่อให้ภารกิจสำเร็จ OTV จะต้อง:
มีการกำหนดข้อจำกัดบางประการในการออกแบบของเรา ได้แก่:
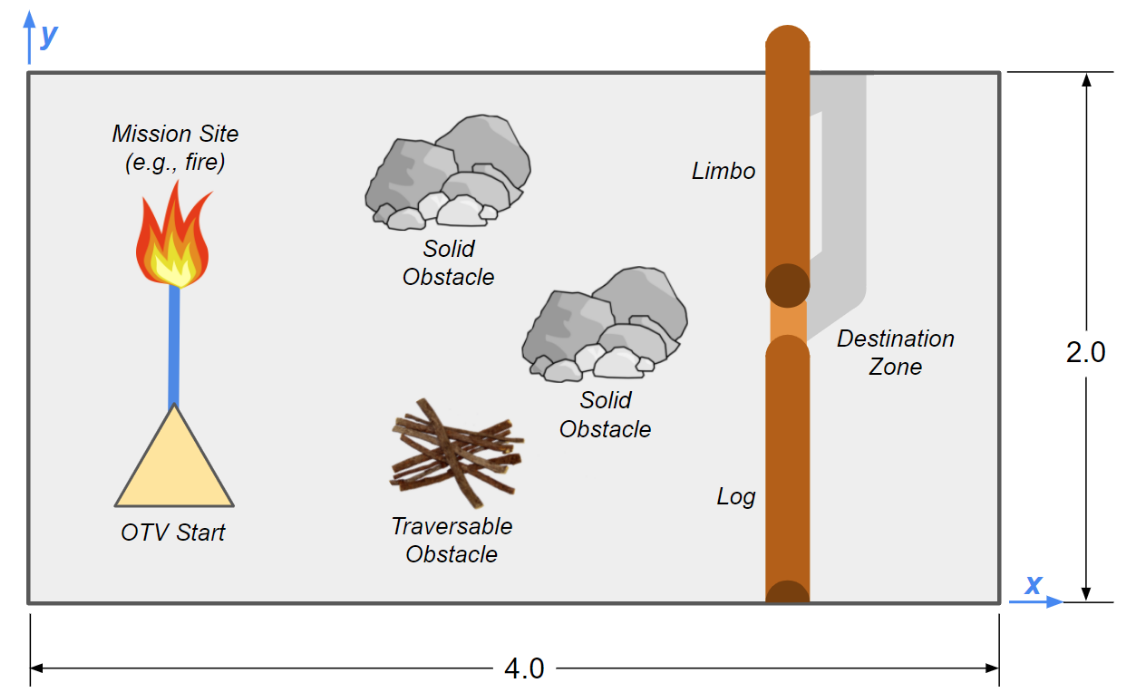
การออกแบบของพวกเรา
เริ่มแรกเราได้สร้างระบบ Chassis โดยแผ่นด้านหน้า ด้านข้าง และด้านล่างถูกตัดด้วย Laser cut จากไม้อัด และส่วนบนตัดจาก Acrylic ตัวรถมีลักษณะเป็นรูปทรงสี่เหลี่ยม (ดีไซน์แบบกล่อง) ขนาดโดยประมาณคือ 250mm x 300mm สิ่งที่เราคำนึงถึงในการออกแบบคือการมีจุดศูนย์ถ่วง (center of gravity) ที่ต่ำ และโครงสร้างที่แข็งแรงทนทาน
การทำภารกิจให้สำเร็จ
เพื่อให้บรรลุวัตถุประสงค์เฉพาะของภารกิจ เราได้สร้างแขนกล (arm) ติดตั้งไว้ที่ส่วนกลางของ Chassis ในการทดสอบความสูงของน้ำ เราใช้ Ultrasonic sensor เนื่องจากใช้คลื่นเสียงในการตรวจจับระยะทาง และเราจะได้ค่าตัวเลขระยะทางที่ชัดเจนตาม Code ของเรา เราเขียน Code ให้ Ultrasonic sensor แปลงเวลาที่คลื่นเสียงสะท้อนกลับจากวัตถุที่อยู่ด้านหน้า (ในกรณีนี้คือผิวน้ำ) ให้เป็นระยะทาง โดยคูณด้วยความเร็วเสียงแล้วหารด้วย 2 หลังจากนั้นเราให้ Arduino แสดงค่าระยะทางที่อ่านได้เป็นเซนติเมตร เพื่อทดสอบว่าค่าที่อ่านได้จะเปลี่ยนแปลงไปหรือไม่หลังจากเปลี่ยนความสูงของน้ำ หลังจากติดตั้งแขนกลที่ระดับความสูงของ Chassis เหนือถังน้ำ เราได้เปลี่ยนความสูงของน้ำหลายครั้ง และค่าที่อ่านได้จาก Ultrasonic sensor ก็แม่นยำ (เปลี่ยนไปตามระดับน้ำที่เปลี่ยนไป) ซึ่งหมายความว่า Ultrasonic sensor ของเราสามารถทำภารกิจส่วนแรกได้สำเร็จ หลังจากที่เราตัดสินใจว่านี่คือทางเลือกที่ดีที่สุดแล้ว เราจึง 3D printed ตัวยึดใหม่สำหรับปลายแขนกล เพื่อสร้างเคสสำหรับติดตั้ง Ultrasonic sensor ตัวที่สองนี้
สำหรับการวัดค่ามลพิษของน้ำ เราได้ติดตั้ง Water pump ที่เชื่อมต่อกับถัง Reservoir ที่ทำจาก 3D printed ปลายสายยางด้านหนึ่งวางไว้ในถังเก็บน้ำ และอีกด้านหนึ่งลากยาวไปตามแขนกลและห้อยลงมาจากส่วนปลาย เมื่อวัดความสูงด้วย Ultrasonic sensor แล้ว Single channel relay จะถูกสั่งงานเพื่อเปิดใช้งาน Water pump น้ำที่สัมผัสกับสายยางในสระจะถูกดูดผ่านสายยางเข้าไปในถัง Reservoir จากนั้นเราได้สร้างวงจรที่มี Photoresistor เพื่อใช้ระบุค่ามลพิษโดยใช้ LED ส่องผ่านสายยาง ซึ่งจะวัดความเข้มของแสง (intensity of light) หากน้ำมีมลพิษ ความเข้มของแสงที่วัดได้จะต่ำลง
สำหรับการทดสอบความเค็มของน้ำ เราใช้ TDS sensor ซึ่ง TDS sensor จะระบุว่ามีของแข็งละลายอยู่ในน้ำกี่มิลลิกรัม ค่า TDS ที่สูงจะบ่งบอกว่าเป็นน้ำเค็ม และค่าที่ต่ำจะบ่งบอกว่าเป็นน้ำจืด โดย TDS sensor ถูกติดตั้งไว้ในถัง Reservoir และจะทำการทดสอบน้ำเมื่อถูกสูบขึ้นมาเก็บไว้
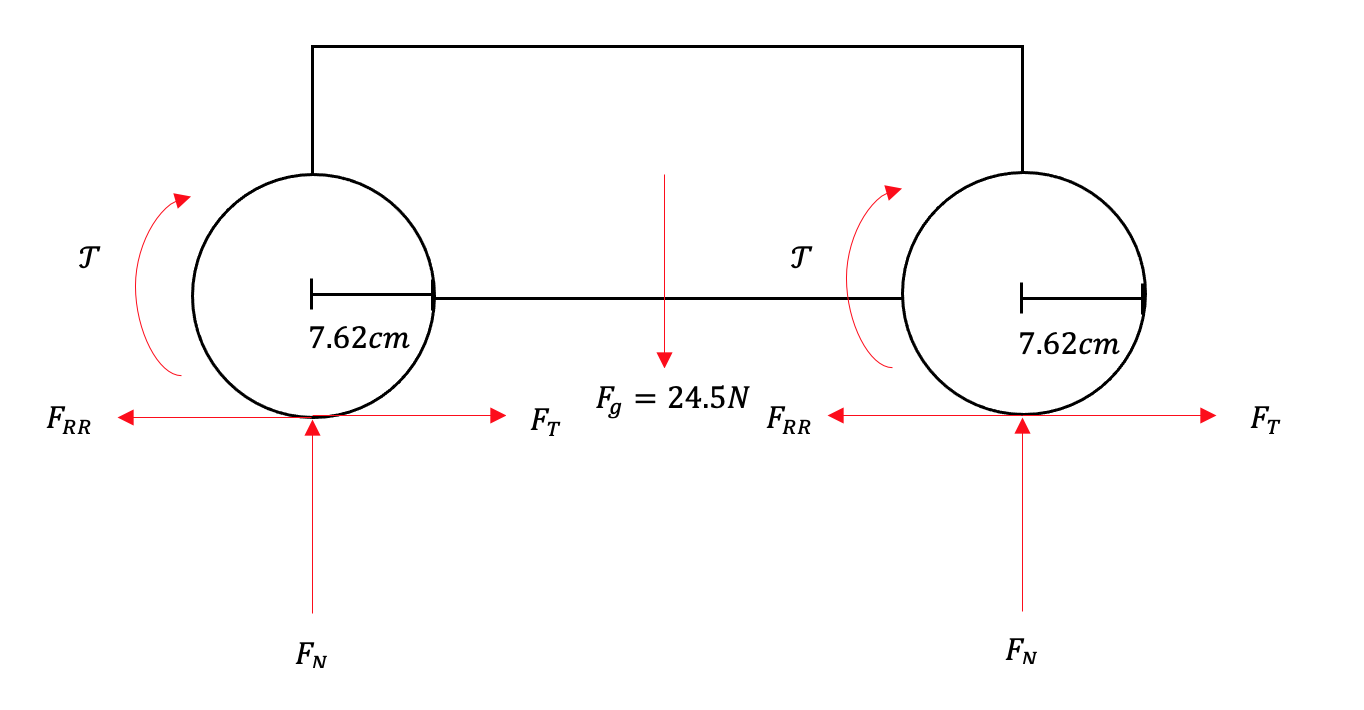
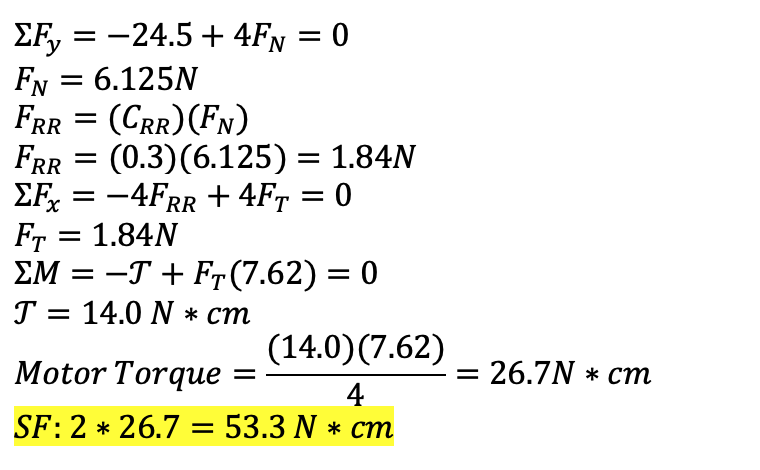
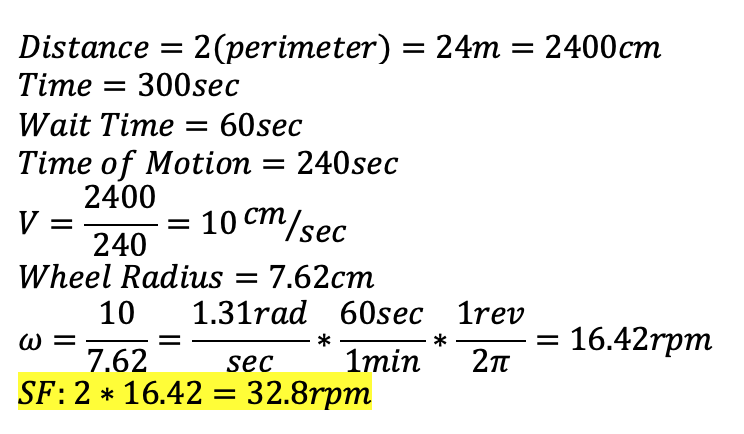
เราสร้างระบบขับเคลื่อน 4 ล้อ (4 wheel drive) โดยใช้:
แบตเตอรี่ที่เราเลือกใช้คือ POVWAY NiMH Battery
เราตัดสินใจใช้ล้อ 4 ล้อซึ่งผลิตจากการ 3D printed โดยมีขนาดเส้นผ่านศูนย์กลางประมาณ 152.4 mm และความหนา 19 mm ล้อแต่ละข้างมีน้ำหนักประมาณ 90 กรัม
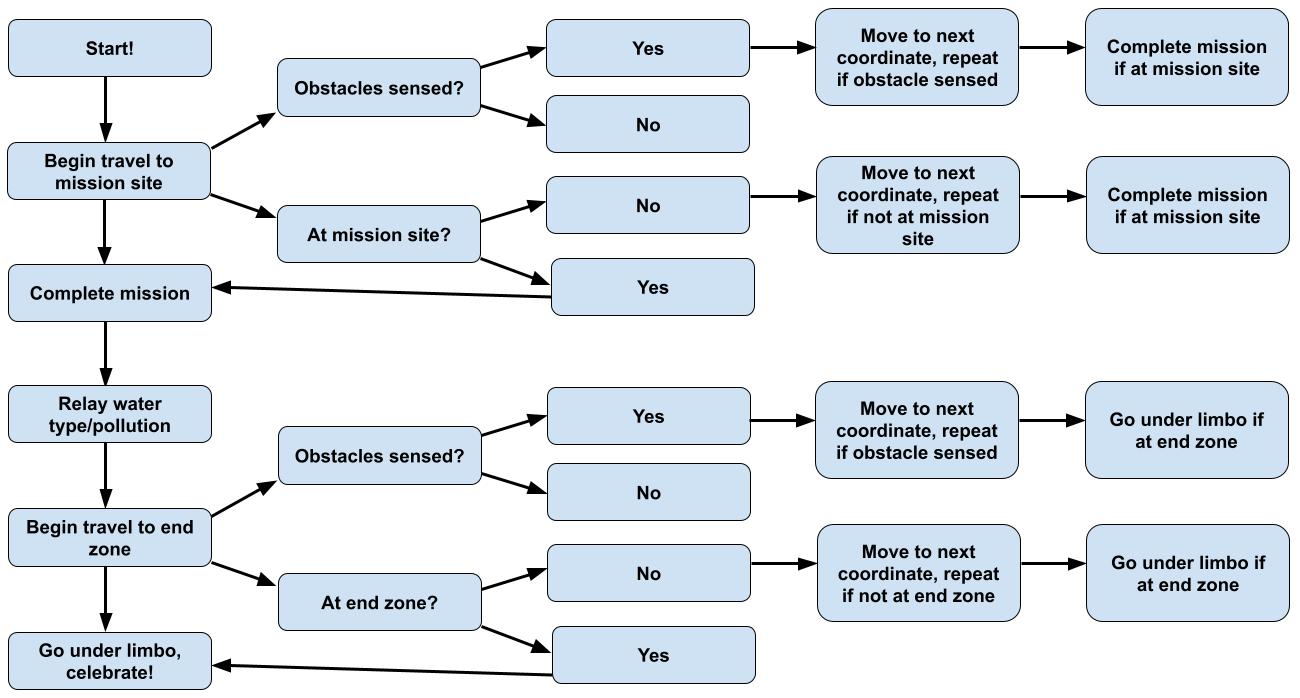
สำหรับการนำทาง (Navigation) เราใช้ Ultrasonic sensor ที่ติดตั้งอยู่ด้านบนของแขนกล ซึ่งสามารถตรวจจับสิ่งกีดขวางเพื่อหลีกเลี่ยงการชน สนามทดสอบของเราใช้ระบบ Vision system ที่มีกล้องอยู่ด้านบนเพื่อสแกน Barcodes สำหรับระบุตำแหน่งของ OTV (aruco markers)
สนับสนุนเพื่อรับ Source Code หรือแอปพลิเคชันสำหรับโปรเจกต์นี้